在巴塞罗那举行的第六届全球陆上风机运营维护与全生命周期管理论坛上,扩博智能 分享了 SPARROW 的研发历程,以及它所要解决的现场问题:风机叶片维修。
几十年来,风机叶片维修一直依靠熟练技术人员在高空手工作业。这意味着维修人员需要在漫长的夏日里穿着全套防护装备,在玻璃纤维粉尘、高温和汗水中连续工作长达十二小时。
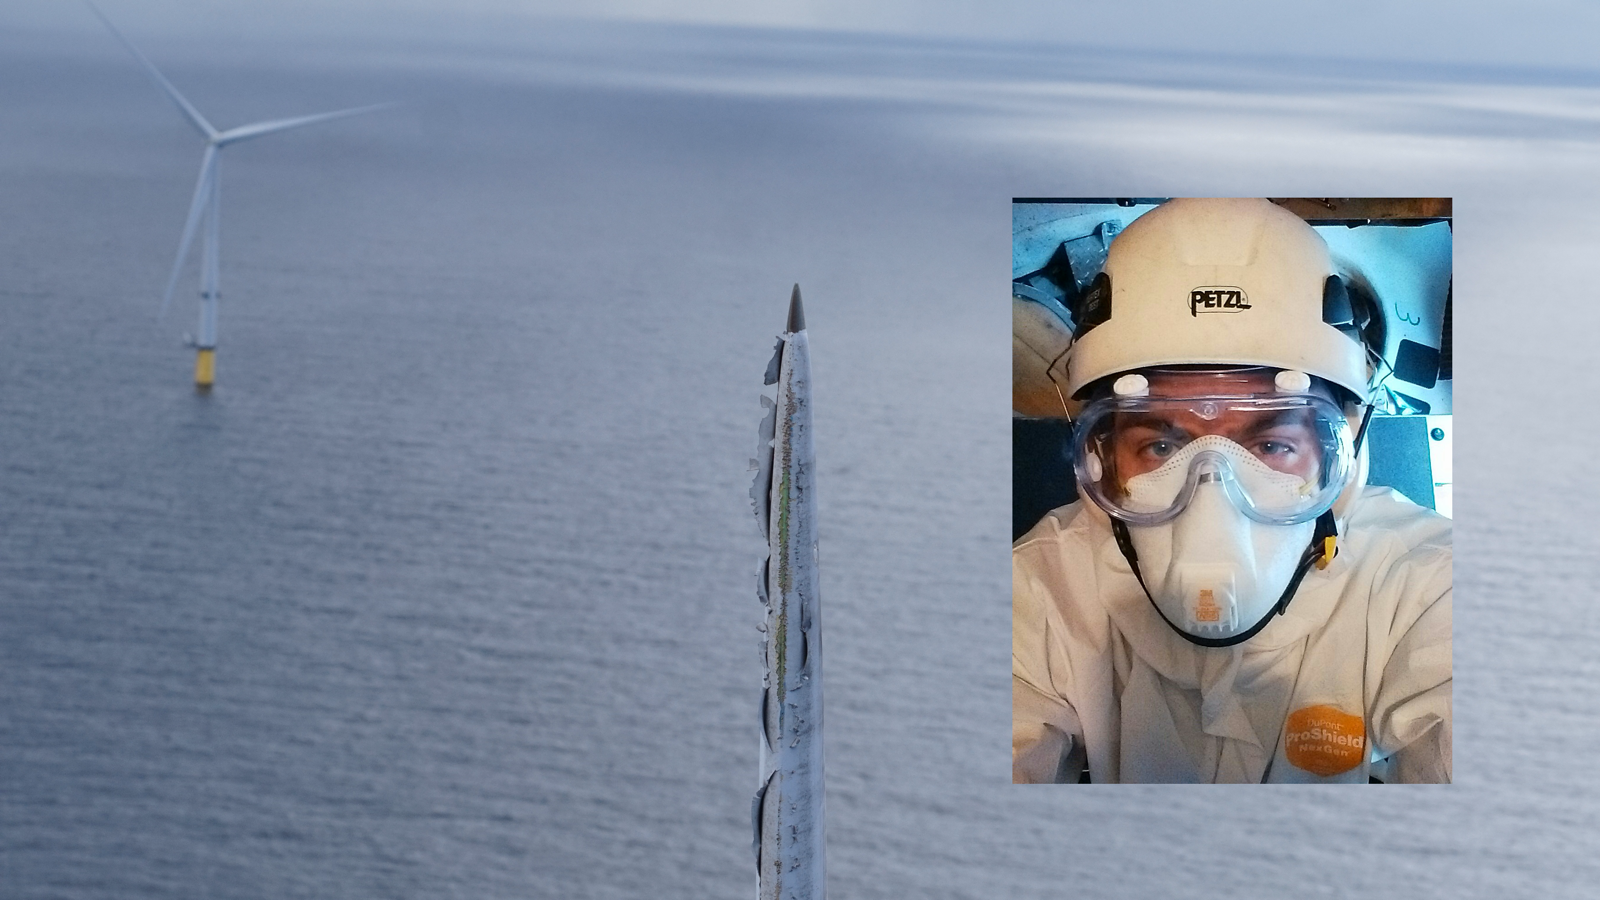
这项专业工作保障了全球众多风电场持续运行,但也面临一些长期挑战。维修劳动强度高、受天气影响明显;随着风机尺寸增大、机组数量增加,传统方式越来越难以规模化。与此同时,运营团队还需要延长资产寿命、减少停机,并在日益有限的天气窗口内完成维护项目。
扩博智能 为此开发了由无人机部署的叶片前缘维修机器人 SPARROW。它旨在让风电运营维护中最重复、最消耗体力的工作之一变得更安全、更一致,也更容易规模化执行。
SPARROW 要解决的问题
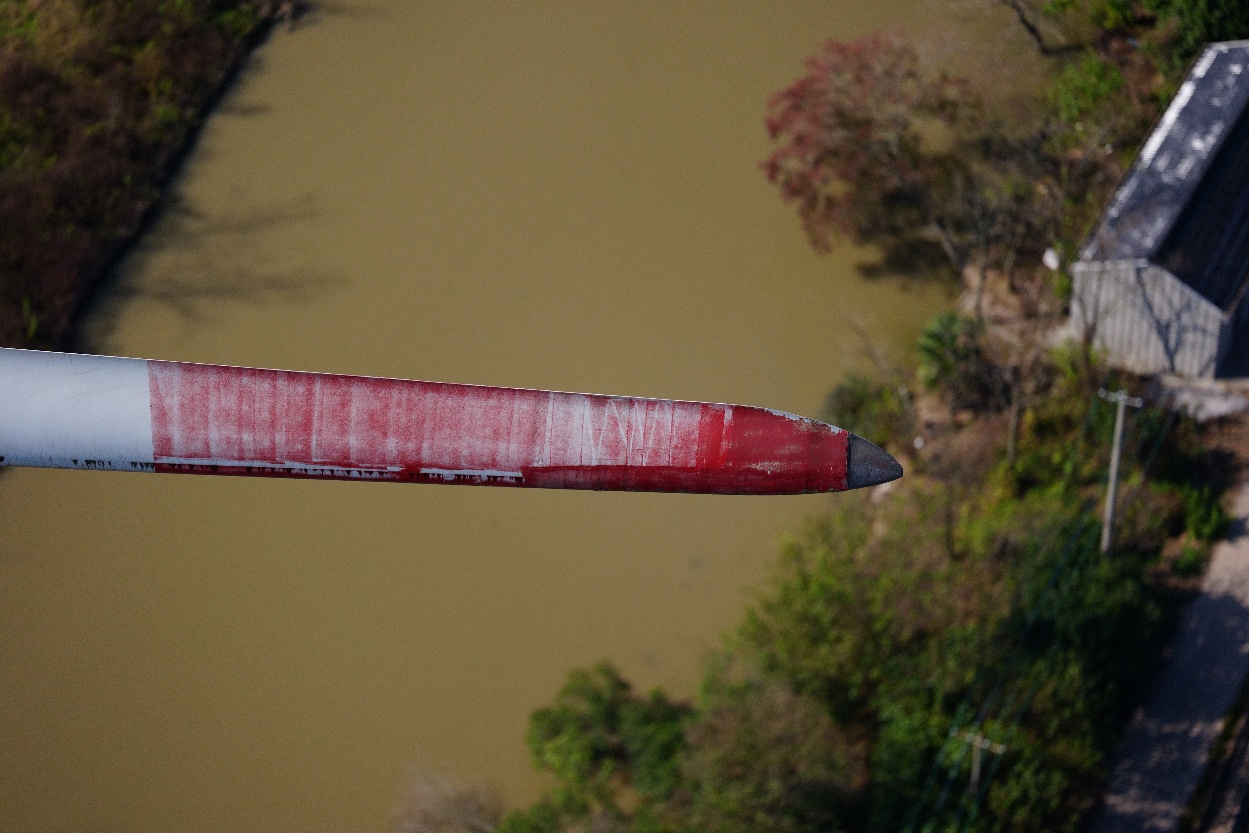
叶片越来越长,风机越来越大,风电场规模也在持续扩大,但叶片维修并没有因此变得更容易。其中一个长期存在的问题是前缘侵蚀。叶片运行多年后,表面会高速接触雨水、粉尘、盐雾、昆虫及其他空气颗粒。损伤通常从很小的区域开始;如果未及时维修,就可能变得更深、更广,修复成本也会显著增加。
传统前缘防护维修重复性高、依赖天气、排期困难,通常由使用绳索或悬吊平台的技术人员完成。一支叶片可能耗费一天中的大部分时间。对于不断扩大的机组群,这种方式很难快速复制。从项目开始之初,SPARROW 团队的目标就是为这项工作打造更合适的工具。
从现场要求出发,而不是从产品概念出发
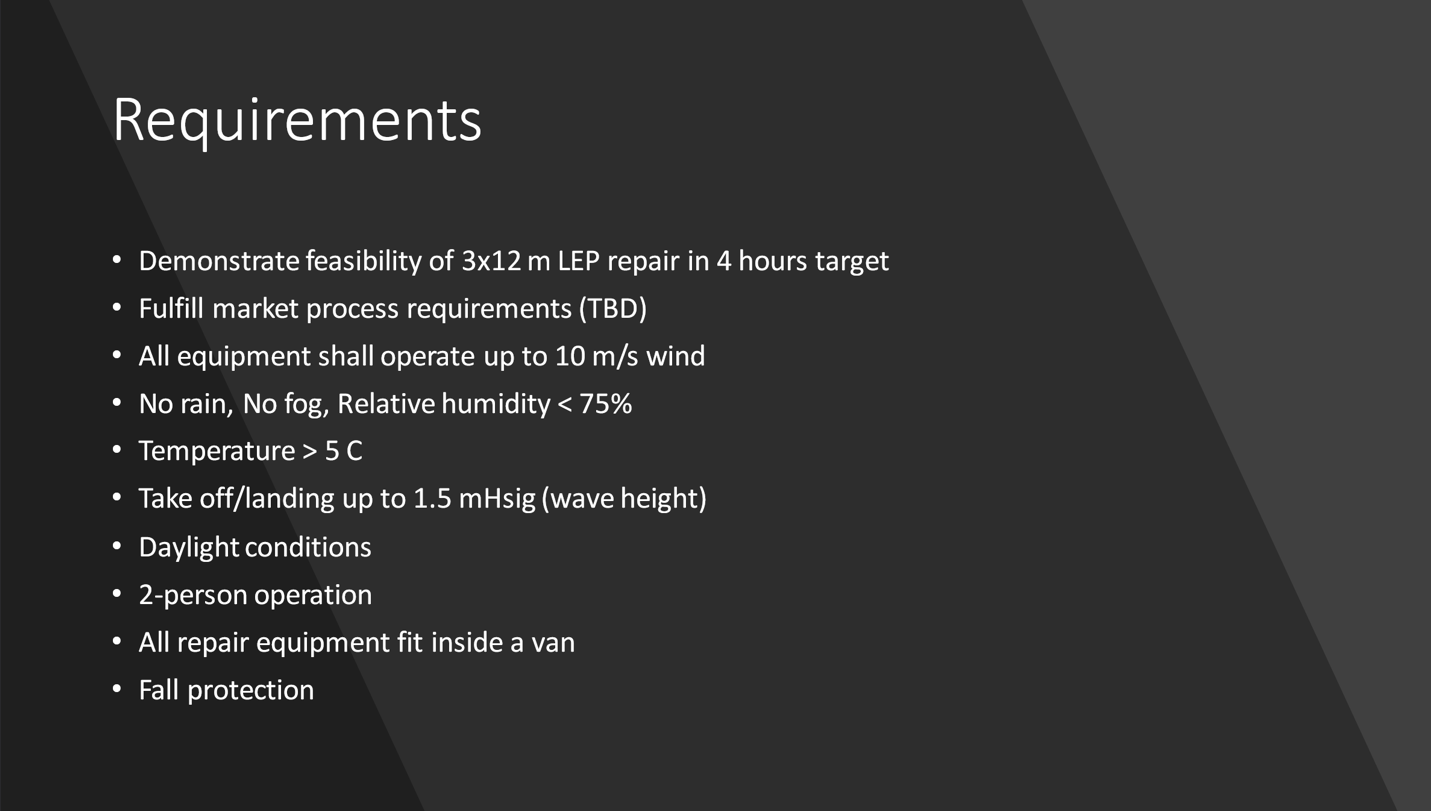
SPARROW 项目始于 2021 年。团队没有先设想一个产品,而是先列出现场要求,并提出一个实际问题:“这套系统在现场必须完成什么?”
这意味着需要考虑完整的维修环境:风机、叶片、机器人、维修工具、无人机部署系统、操作人员、船舶、天气窗口,以及稳定一致的维修质量。
早期有一个看似简单却非常重要的决定:把叶片调整到水平位置,并让前缘朝上。也就是说,利用重力,而不是与重力对抗。这一选择简化了后续许多问题,为机器人提供了更稳定的维修环境,也让整个维修过程更容易控制。
在试错中学习
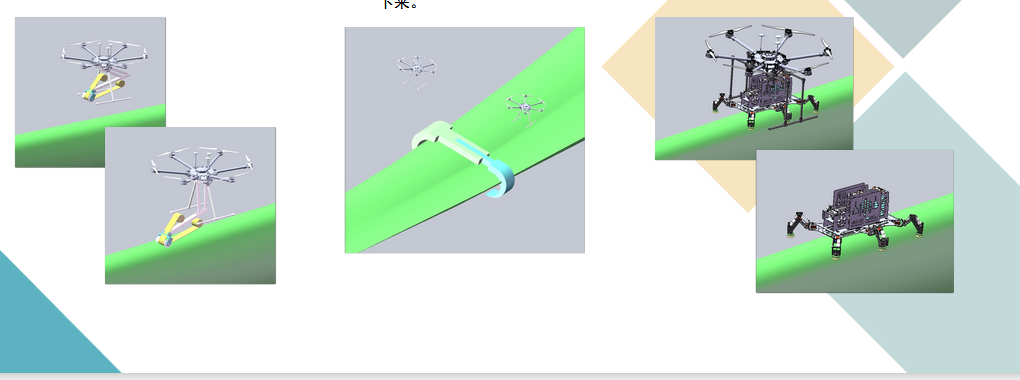
最初的方案还很粗糙。有些有效,有些失败,还有些看起来十分特别。团队最早尝试让机器人直接落到叶片上。虽然可以实现,但降落过程冲击较大,而且要求无人机非常靠近叶片飞行。
随后,团队尝试用系绳连接机器人与无人机,整个系统由此发生改变。着陆变得更加平稳、更可控,并最终成为后续方案的基础。
早期无人机测试同样带来重要启发。团队一度尝试自行组装重载无人机,但很快明确:重载航空器并不是 扩博智能 需要解决的问题。市场上已经有可靠的商用重载无人机,真正的工程难点在于机器人和维修流程,因此团队把精力集中到了这里。
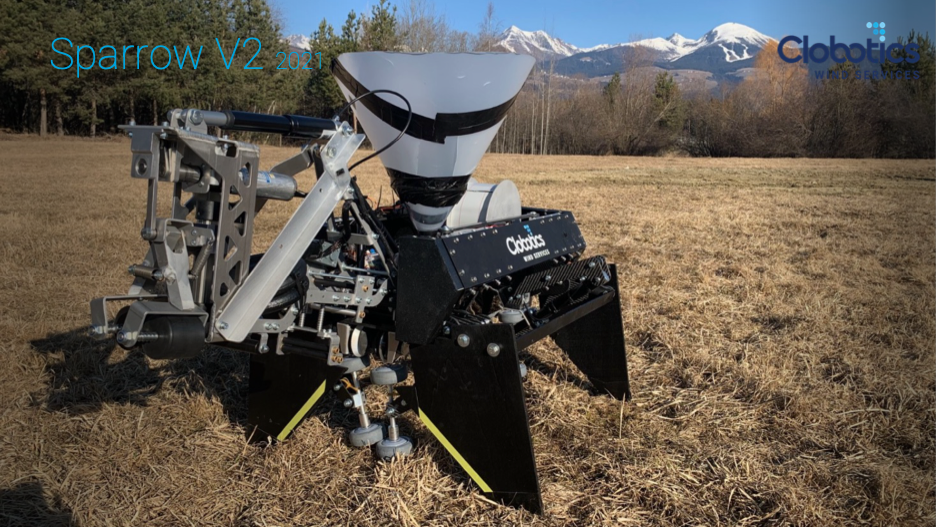
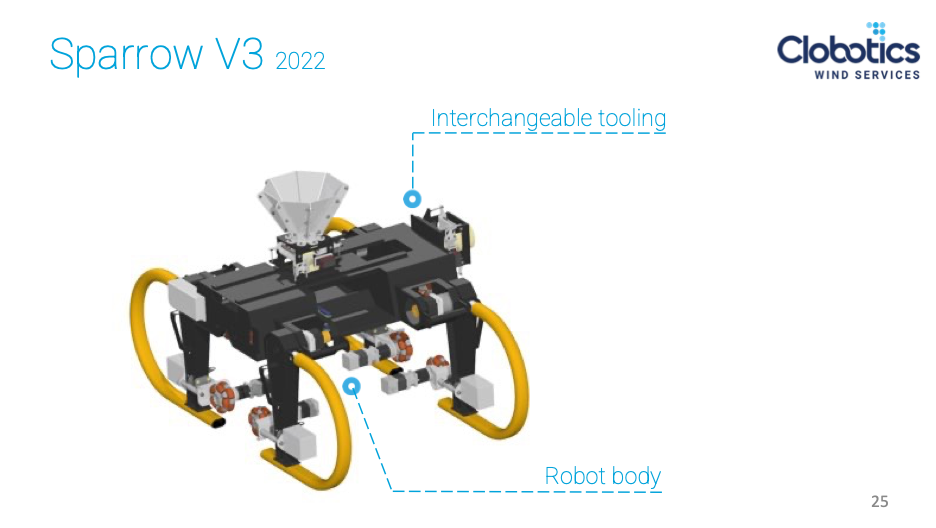
SPARROW V1 只是一个骨架;V2 加入动力、运动机构和第一批实际维修工具。到 2022 年,团队实现了一个关键里程碑:使用无人机将维修机器人放置到真实叶片上。正是在这一刻,整个构想从理论真正走向了现场。
从原型走向现场作业系统
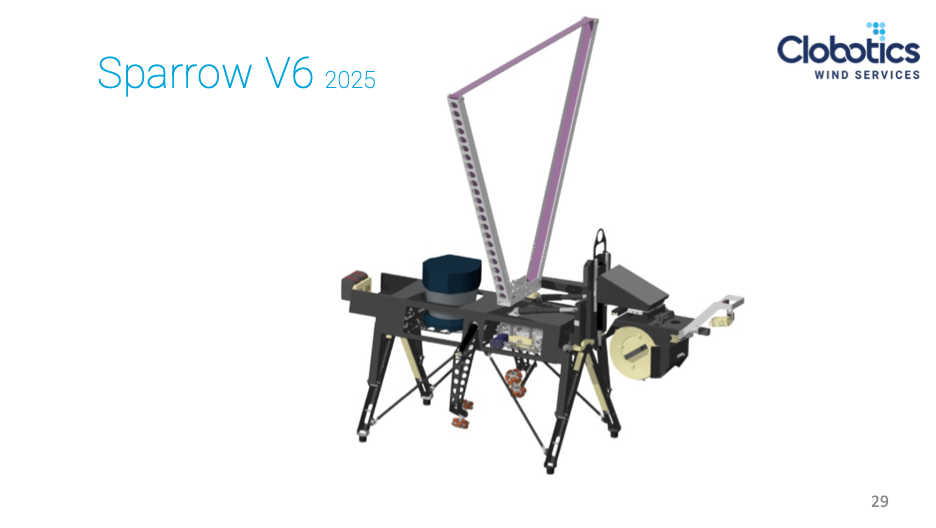
随后几代 SPARROW 变得更坚固、更稳定,也更适应实际作业环境。V3 提升了系统可靠性,并加入可更换工具;V4 和 V5 聚焦现场适用性,陆续完善叶片保护、可调支腿、无人机连接、故障安全系统、外置电机和整体耐用性。到 V6 和 V6.1,机器人主体方案已基本稳定,团队开始重点提高部署安全性与可靠性,尤其针对海上作业环境。
一项与酸奶有关的测试
有些研发过程没有那么引人注目。开发材料施涂装置时,团队需要一种安全、可重复的介质,用来模拟不同材料的流动特性。出人意料的是,最后的答案是酸奶。
在早期测试中,首席工程师 Lennart 在施涂装置中使用了冰岛式酸奶 Skyr。这只是一个小细节,却很好地说明了 SPARROW 的研发方式:不断测试、总结经验,再继续测试。
模块化工具与可追溯维修
SPARROW 被设计成一个平台,而不是一件功能固定的工具。模块化工具让系统可以随着维修材料、工艺和现场要求变化而调整。目前的流程包括打磨、清理、施加前缘防护材料和质量检查。
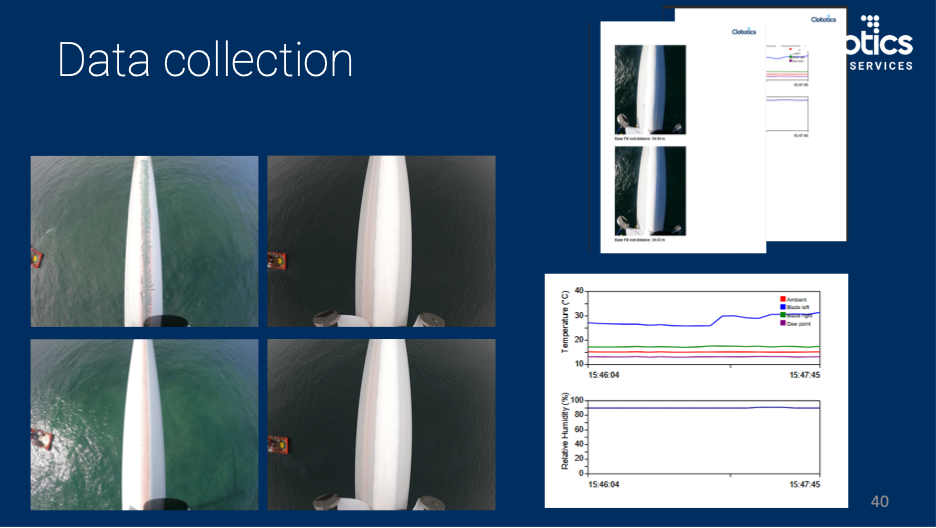
这些工作正是人工维修中重复性强、体力负担重的环节。SPARROW 可以让前缘维修更加一致、可控、可重复。同时,系统会自动记录每一道工序及其作业条件,为维修结果提供可追溯依据。
设计人员也亲自参与现场作业
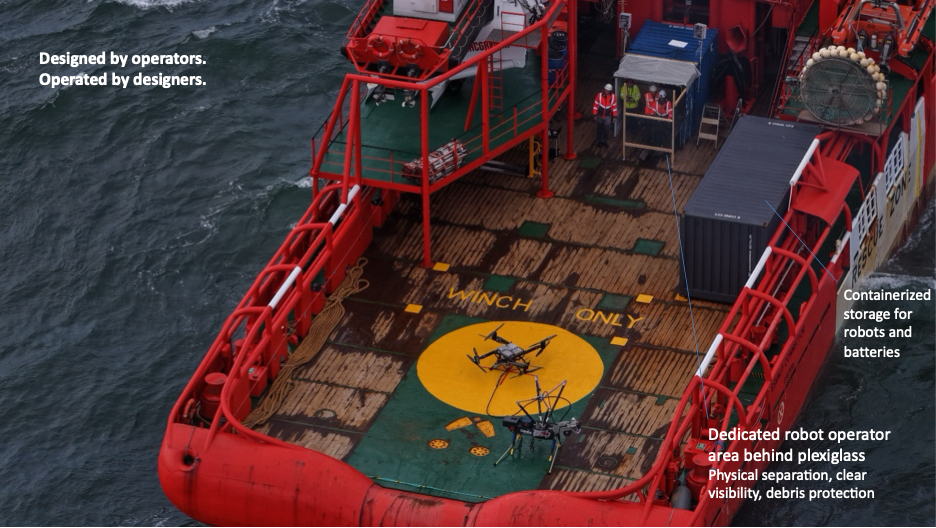
SPARROW 的一个重要理念是:设计系统的人也要到海上操作系统。这样可以建立非常直接的反馈闭环。如果某个环节不顺手、不安全或效率低,研发人员会在现场立即感受到,随后进行改进。
海上作业时,系统设有由有机玻璃隔开的机器人操作区,以及用于存放机器人和电池的集装箱式设施。现场团队包括飞手、机器人操作人员、技术人员和作业负责人,整体配置力求精简,并能够在实际作业船舶上重复部署。
不是替代技术人员,而是提供更合适的工具
SPARROW 并不是要把人从叶片维修中移除,而是让人员远离最艰苦的作业环节:减少绳索作业时间,减少暴露在复杂环境中的人数,实现更一致的表面处理、更可控的材料施工,并完整记录整个过程。
在适宜作业条件下,SPARROW 已经实现 27 分钟完成一支海上叶片维修,并可在 一天内维修最多八支叶片。典型流程包括到达叶片、打磨和清理、更换机器人配置、施加前缘防护材料、进行质量检查,以及回收机器人。
这不仅改变了团队使用天气窗口的方式,也改变了叶片维修规模化执行的可能性。
下一阶段
扩博智能 将继续把 SPARROW 作为平台进行开发。未来方向十分明确:风电运营维护将越来越多地由技术人员与机器人协同完成。这不是遥远的设想,而是针对真实现场问题的实际解决方案。
SPARROW 的经历让人想到西班牙诗人安东尼奥·马查多的一句话:
“行者,世上本没有路,路是在行走中形成的。”
SPARROW 的这条路,正是由早期原型、现场试验、失败的方案、海上项目,以及对叶片维修能够更安全、更一致、更易规模化的信念共同走出来的。扩博智能 正在一步一步将这一未来变成现实。